ᱨᱩᱞᱮᱴ ᱪᱟᱠᱟ ᱨᱮᱭᱟᱜ ᱯᱷᱤᱡᱤᱠᱥ
ᱨᱩᱞᱮᱴ ᱪᱟᱠᱟ ᱨᱮᱭᱟᱜ ᱯᱷᱤᱡᱤᱠᱥ ᱫᱚ ᱢᱤᱫ ᱨᱚᱴᱚᱨ, ᱦᱮᱞᱚᱝ ᱴᱨᱮᱠ ᱨᱮ ᱢᱤᱫ ᱵᱚᱞ, ᱤᱨᱟᱹᱞ ᱰᱤᱯᱷᱞᱮᱠᱴᱚᱨ ᱟᱨ ᱟᱹᱰᱤ ᱜᱟᱱ ᱜᱷᱟᱥᱟᱣ ᱨᱮ ᱯᱩᱨᱟᱹᱣᱚᱜ-ᱟ᱾
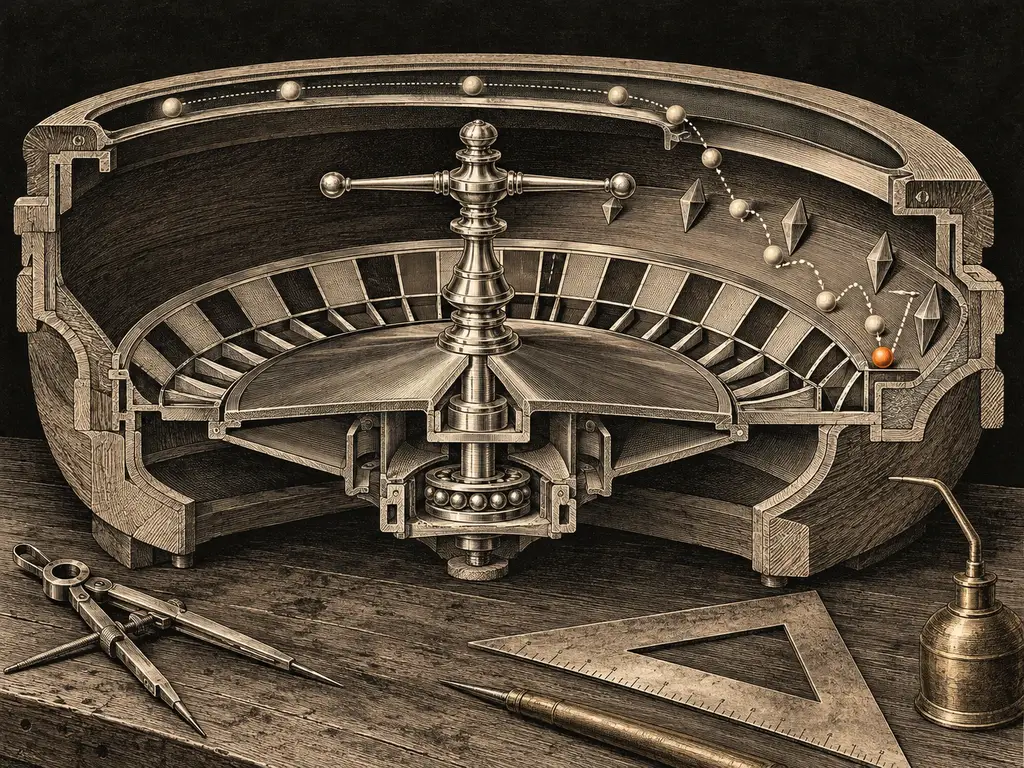
The ball slows on the track, moves inward and collides with deflectorsᱥᱟᱡ ᱥᱟᱢᱟᱱᱰᱤᱯᱷᱞᱮᱠᱴᱚᱨᱮᱯᱨᱚᱱ ᱨᱮᱭᱟᱜ ᱞᱚᱦᱟ ᱟᱴᱠᱟᱣ ᱡᱤᱱᱤᱥ ᱠᱚ ᱠᱷᱚᱱ ᱢᱤᱫ, ᱡᱟᱦᱟᱸ ᱧᱩᱨᱚᱜ ᱵᱚᱞ ᱮᱴᱟᱜ ᱥᱮᱫ ᱥᱮᱱ ᱵᱚᱫᱚᱞᱟ᱾ ᱮᱴᱟᱜ ᱧᱩᱛᱩᱢ: ᱞᱟᱣᱠᱟ, ᱦᱤᱨᱟ, ᱯᱤᱱ᱾ᱯᱩᱨᱟᱹ ᱯᱟᱲᱦᱟᱣ → and pocket dividers. Those stages follow mechanics, but useful prediction requires measurements and a model that works under the actual conditions.
ᱯᱮ ᱫᱷᱟᱯ
First the ballᱥᱟᱡ ᱥᱟᱢᱟᱱᱵᱚᱞᱨᱚᱴᱚᱨ ᱨᱮᱭᱟᱜ ᱩᱞᱴᱟᱹ ᱥᱮᱫ ᱴᱨᱮᱠ ᱨᱮ ᱜᱤᱰᱤ ᱦᱩᱰᱤᱧ ᱵᱚᱞ᱾ ᱱᱤᱛᱚᱜᱟᱜ ᱵᱚᱞ ᱫᱚ ᱟᱭᱣᱚᱨᱤᱱ ᱟᱨᱵᱟᱝ ᱴᱮᱯᱷᱞᱚᱱ ᱨᱮᱭᱟᱜ, 18–21 mm᱾ᱯᱩᱨᱟᱹ ᱯᱟᱲᱦᱟᱣ → travels around the track. It then leaves the rim and moves toward the rotorᱥᱟᱡ ᱥᱟᱢᱟᱱᱨᱚᱴᱚᱨᱪᱟᱠᱟ ᱨᱮᱭᱟᱜ ᱜᱷᱩᱨᱟᱹᱣᱚᱜ ᱦᱟᱹᱴᱤᱧ ᱡᱟᱦᱟᱸ ᱨᱮ ᱠᱷᱟᱱᱟ ᱠᱚ ᱢᱮᱱᱟᱜ-ᱟ᱾ᱯᱩᱨᱟᱹ ᱯᱟᱲᱦᱟᱣ →. Finally, collisions and rebounds determine where it settles. Splitting a spin into these stages helps explain it, but does not make the last stage physically random or wholly unpredictable.
ᱵᱚᱞ ᱫᱚ ᱵᱟᱦᱨᱮ ᱴᱨᱮᱠ ᱛᱮ ᱜᱷᱩᱨᱚᱜ-ᱟ᱾
ᱵᱟᱹᱫᱷᱟ ᱛᱮ ᱮᱱᱟᱨᱡᱤ ᱠᱚᱢᱚᱜ-ᱟ᱾
ᱵᱚᱞ ᱫᱚ ᱫᱷᱟᱨᱮ ᱠᱷᱚᱱ ᱵᱷᱤᱛᱤᱨ ᱥᱮᱫ ᱦᱤᱡᱩᱜ-ᱟ᱾
ᱰᱤᱯᱷᱞᱮᱠᱴᱚᱨ ᱟᱨ ᱯᱷᱨᱮᱴ ᱠᱚ ᱚᱱᱟ ᱨᱮᱭᱟᱜ ᱪᱟᱞᱟᱜ ᱵᱚᱫᱚᱞ ᱠᱚ ᱮᱫᱟ᱾
ᱵᱚᱞ ᱫᱚ ᱢᱤᱫ ᱠᱷᱟᱱᱟ ᱨᱮ ᱛᱷᱤᱨᱚᱜ-ᱟ᱾
ᱴᱨᱮᱠ
A circular path requires inward acceleration v²/r. The contact forces depend on the track geometry and the ball’s motion. In an ideal level conical-track model, the departure threshold is v² = rg tan(α), with slope angle α measured from horizontal. Real geometry, tilt and losses can complicate that approximation.
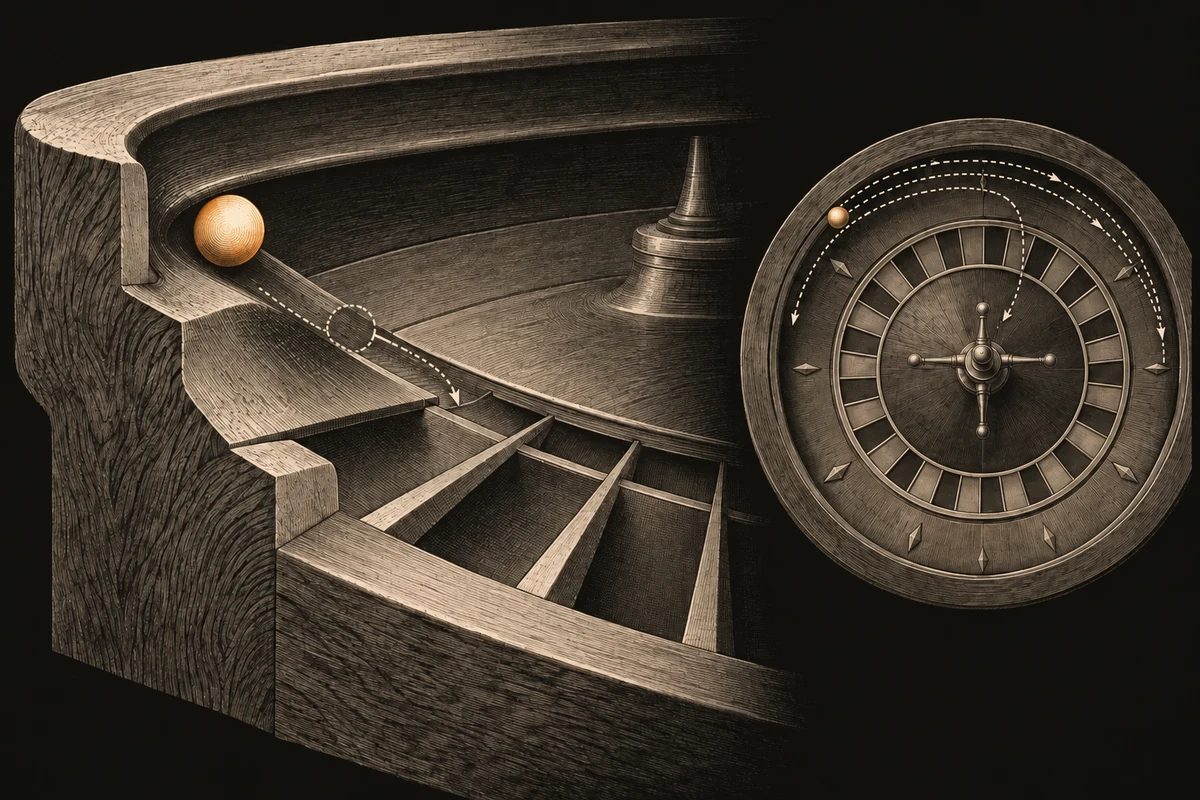
ᱨᱚᱴᱚᱨ
If a 37-pocketᱥᱟᱡ ᱥᱟᱢᱟᱱᱠᱷᱟᱱᱟᱨᱚᱴᱚᱨ ᱨᱮᱭᱟᱜ 37 ᱮᱞ ᱚᱞ ᱠᱷᱟᱱᱟ ᱠᱷᱚᱱ ᱢᱤᱫ᱾ ᱮᱴᱟᱜ ᱧᱩᱛᱩᱢ: ᱥᱞᱚᱴ, ᱠᱟᱯ᱾ᱯᱩᱨᱟᱹ ᱯᱟᱲᱦᱟᱣ → rotor turns at 0.4 revolutions per second, 14.8 pockets pass a fixed point each second. A 0.1-second timing error then corresponds to 1.48 pocket widths of rotor motion. This is an illustrative conversion, not a measured accuracy claim.
ᱰᱤᱯᱷᱞᱮᱠᱴᱚᱨ ᱟᱨ ᱯᱷᱨᱮᱴ
Collisions can amplify small differences in position, velocity or contact angle. The resulting scatter should be measured for the equipment and conditions of interest. Neither a universal 10-to-15-pocket spread nor a symmetric distribution can be assumed without data.
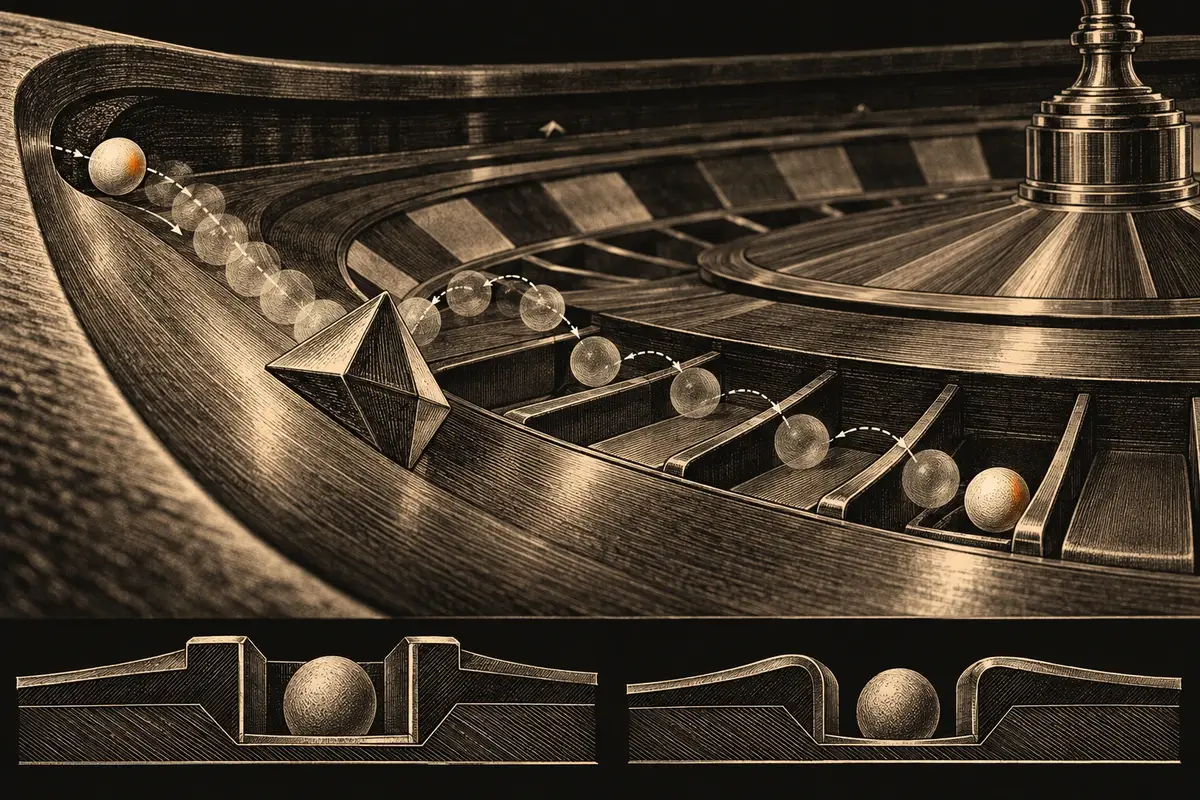
ᱯᱷᱤᱡᱤᱠᱥ ᱛᱮ ᱨᱩᱞᱮᱴ ᱦᱟᱨᱟᱣ ᱞᱟᱹᱜᱤᱫ ᱪᱮᱫᱟᱜ ᱚᱰᱥ ᱫᱚ ᱮᱞᱠᱷᱟᱹ ᱦᱟᱹᱴᱤᱧ ᱜᱮ ᱵᱚᱫᱚᱞᱚᱜ-ᱟ
The size of any predictive advantage is not fixed. Small and Tse’s 2012 experiment reports 13 successful target-half predictions in 22 trials, corresponding to an 18% sample return under their stated calculation. That small experiment is not a universal casino edge or a guarantee that a player can reproduce it.
ᱛᱟᱭᱚᱢ ᱚᱠᱟ ᱥᱮᱫ
ᱨᱩᱞᱮᱴ ᱪᱟᱠᱟ ᱨᱮᱭᱟᱜ ᱯᱷᱤᱡᱤᱠᱥ ᱫᱚ ᱵᱚᱞ ᱯᱷᱤᱡᱤᱠᱥ, ᱞᱚᱜᱚᱱ ᱠᱚᱢ ᱦᱩᱭ, ᱨᱚᱴᱚᱨ ᱞᱚᱜᱚᱱ ᱟᱨ ᱵᱚᱞ ᱞᱚᱜᱚᱱ ᱥᱟᱦᱴᱟ ᱠᱚ ᱨᱮ ᱦᱟᱹᱴᱤᱧ ᱟᱠᱟᱱᱟ, ᱚᱱᱟ ᱠᱚ ᱫᱚ ᱢᱤᱫ ᱢᱤᱫ ᱫᱷᱟᱯ ᱢᱟᱯ ᱥᱟᱶ ᱵᱩᱡᱷᱟᱹᱣ ᱮᱫᱟ᱾ ᱮᱰᱣᱟᱱᱴᱮᱡ ᱯᱞᱮ ᱥᱟᱦᱴᱟ ᱫᱚ ᱦᱚᱲ ᱠᱚ ᱱᱚᱶᱟ ᱥᱟᱶ ᱪᱮᱫ ᱠᱚ ᱠᱚᱨᱟᱣ ᱞᱮᱫᱟ ᱟᱨ ᱪᱮᱫ ᱦᱩᱭ ᱞᱮᱱᱟ ᱚᱱᱟ ᱵᱩᱡᱷᱟᱹᱣ ᱮᱫᱟ᱾
ᱠᱩᱠᱞᱤ ᱠᱚ
ᱢᱤᱫ ᱠᱷᱟᱱᱟ ᱫᱷᱟᱹᱵᱤᱡ ᱫᱚ ᱵᱟᱝ; ᱪᱷᱤᱴᱟᱹᱣ ᱫᱚ ᱟᱹᱰᱤ ᱪᱟᱣᱲᱟ ᱜᱮᱭᱟ᱾ ᱦᱩᱭ ᱫᱟᱲᱮᱭᱟᱜ-ᱟ ᱢᱤᱫ ᱥᱮᱠᱴᱚᱨ ᱫᱷᱟᱹᱵᱤᱡ, ᱟᱹᱰᱤ ᱥᱚᱢᱟᱱ ᱠᱟᱹᱢᱤ ᱛᱮ, ᱱᱚᱶᱟ ᱜᱮ ᱰᱤᱞᱟᱨ ᱥᱟᱦᱤ ᱵᱤᱪᱟᱹᱨ ᱠᱟᱱᱟ᱾
19 ᱥᱟᱭ ᱥᱮᱨᱢᱟ ᱠᱷᱚᱱ ᱱᱚᱶᱟ ᱫᱚ ᱞᱟᱹᱠᱛᱤ ᱨᱤᱱᱤᱡ ᱠᱟᱱᱟ᱾ ᱠᱚᱢ ᱫᱚ ᱠᱚᱢ ᱪᱷᱤᱴᱟᱹᱣ ᱟ; ᱵᱟᱹᱲᱛᱤ ᱫᱚ ᱮᱯᱨᱚᱱ ᱯᱤᱱᱵᱚᱞ ᱢᱮᱥᱤᱱ ᱞᱮᱠᱟ ᱵᱮᱱᱟᱣ ᱟ᱾ ᱤᱨᱟᱹᱞ ᱯᱟᱲᱟᱣ ᱯᱟᱲᱟᱣ ᱩᱞᱴᱟᱹ ᱥᱮᱫ ᱰᱤᱯᱷᱞᱮᱠᱴᱚᱨ ᱫᱚ ᱥᱟᱫᱷᱟᱨᱚᱬ ᱛᱟᱞᱟ ᱦᱚᱨ ᱠᱟᱱᱟ᱾
ᱦᱮᱸ, ᱴᱨᱮᱠ ᱨᱮᱭᱟᱜ ᱜᱷᱟᱥᱟᱣ ᱨᱮ᱾ ᱚᱱᱟᱛᱮ ᱟᱜᱟᱢ ᱞᱟᱹᱭᱤᱡ ᱠᱚ ᱡᱚᱛᱚ ᱦᱩᱰᱤᱧ ᱜᱷᱩᱨᱟᱹᱣ ᱛᱟᱭᱚᱢ ᱫᱚᱦᱲᱟ ᱢᱟᱯ ᱠᱚ ᱥᱟᱯᱲᱟᱣᱟ, ᱟᱨ ᱢᱤᱫ ᱜᱮ ᱪᱟᱠᱟ ᱫᱚ ᱟᱭᱢᱟ ᱫᱤᱱ ᱨᱮ ᱟᱭᱢᱟ ᱞᱮᱠᱟ ᱪᱟᱞᱟᱜ-ᱟ᱾
ᱞᱟᱸᱫᱟ ᱞᱟᱹᱜᱤᱫ ᱠᱚᱢᱤᱠ
ᱯᱟᱦᱤᱞ ᱰᱤᱯᱷᱞᱮᱠᱴᱚᱨ ᱫᱷᱟᱹᱵᱤᱡ ᱟᱜᱟᱢ ᱞᱟᱹᱭ ᱫᱟᱲᱮᱭᱟᱜ-ᱟ᱾ ᱛᱟᱭᱚᱢ ᱫᱚ ᱯᱷᱤᱡᱤᱠᱥ ᱠᱮᱥᱤᱱᱳ ᱥᱮᱫ ᱛᱟᱦᱮᱸᱱᱟ᱾
ᱯᱷᱮᱰᱟᱛ
- Small, M. & Tse, C. K. “Predicting the outcome of roulette.”
- Bass, T. A. The Eudaemonic Pie.